


开源文档
文件
浏览 46
收藏 0
点赞 0
分享
一、步进电机简介
1.1 什么是步进电机
步进电机(Stepper Motor)是一种将电脉冲信号转换为角位移或线位移的开环控制电机。每输入一个脉冲信号,电机就转动一个固定的角度(称为步距角),因此可以通过控制脉冲数量来精确控制角位移量,通过控制脉冲频率来精确控制电机的转速。
步进电机区别于普通直流电机和交流电机的最大特点是:它不需要反馈装置即可实现精确的位置控制,这是由其独特的工作原理决定的。在额定负载范围内,步进电机的步距角误差不会累积,每一步都有固定的位置关系。

步进电机本质上是一种数字控制电机,非常适合与单片机、PLC等数字控制系统配合使用。
1.2 基本工作原理
步进电机的工作原理基于电磁感应定律和磁阻最小原理。其核心工作过程如下:
1. 定子励磁:驱动器按一定顺序给定子各相绕组通电,产生旋转磁场。
2. 转子响应:转子(永磁体或磁阻齿)在磁场作用下,沿最小磁阻方向转动。
3. 步进旋转:每切换一次通电状态(即一个脉冲),转子转动一个步距角。
4. 连续运转:连续输入脉冲,电机持续旋转;脉冲停止,电机自锁停转。
步距角公式:θ = 360° / (m × N)
其中:θ 为步距角(°),m 为相数,N 为转子齿数。
例如:一个两相步进电机,转子齿数为50,则步距角 θ = 360° / (2×50) = 3.6°。若采用半步驱动,步距角减半为1.8°。
细分驱动可以提高控制精度,但无法改变机械精度;细分驱动次数计算公式2^n,常用2、4、8、16
1.3 步进电机的核心优势
• 位置控制精确:开环即可实现±0.09°级别的位置精度(配合细分驱动器)。
• 启停响应快:可在几十毫秒内完成启动和停止,适合频繁启停的场合。
• 低速扭矩大:在低速区(<800rpm)能提供较大的输出扭矩。
• 无需反馈:开环控制结构简单,省去编码器等反馈器件,成本更低。
• 转速与脉冲频率成正比:调速方便,通过软件即可精确控制。
1.4 主要技术指标概述
步进电机的关键技术指标包括:步距角、相数、保持扭矩、额定电流、额定电压、电感、电阻、转子惯量、最大空载启动频率、最大空载运行频率等。
需要注意步进电机的矩频特性,不同电机此曲线不同。参考电机手册即可。

二、步进电机类型介绍
2.1 按结构分类
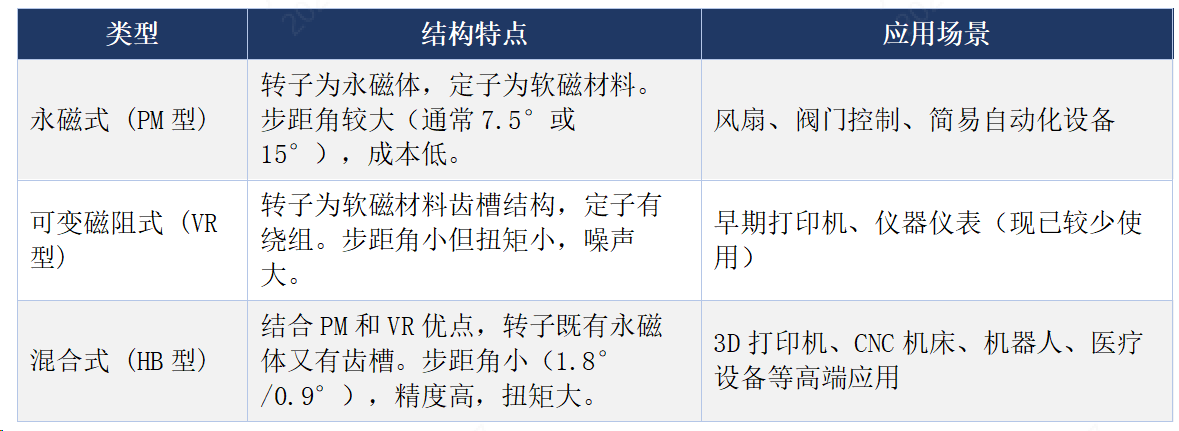 目前市场上最常见的步进电机是混合式(HB型),因其兼顾了高精度和大扭矩,是工业应用的首选。
2.2 按相数分类
相
2.3 按用途/功能分类
• 标准型步进电机:最常用的通用型,如42、57、86机座号系列(简单点记,步进电机是根据法兰尺寸命名系列的)。
• 驱控一体步进电机:电机驱动器一体,可参考此链接选型
https://www.jlcfa.com/list/1580637894101252.html
• 带编码器步进电机(闭环步进):内置编码器实现闭环控制,兼具步进电机和伺服电机优点。
需要选型可参考此链接https://www.jlcfa.com/list/1274084313613218.html
• 防水步进电机:IP65及以上防护等级,用于潮湿或户外环境。
• 真空步进电机:用于真空环境(如半导体设备),特殊材料和润滑。
• 直线步进电机:将旋转运动转换为直线运动的特殊结构(如螺杆式)。
• 刹车步进电机:内置电磁制动器,断电时锁定转子。对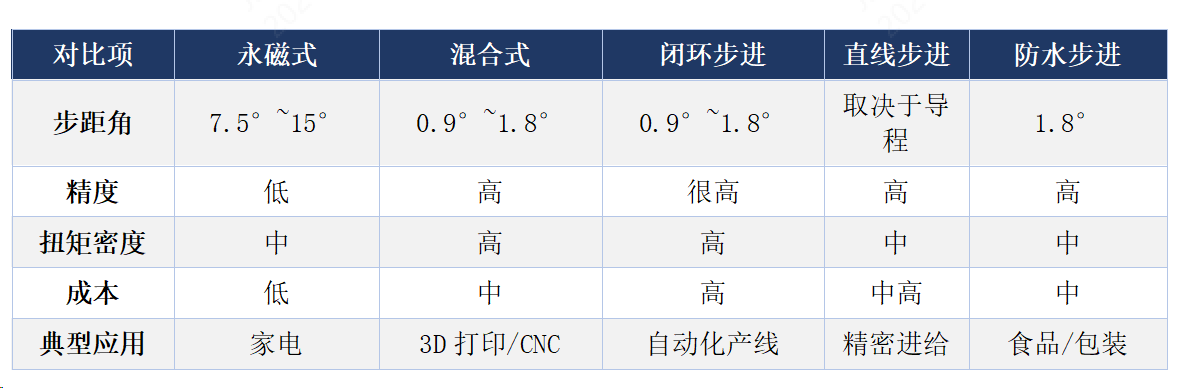
三、步进电机选型参数
3.1 电气参数
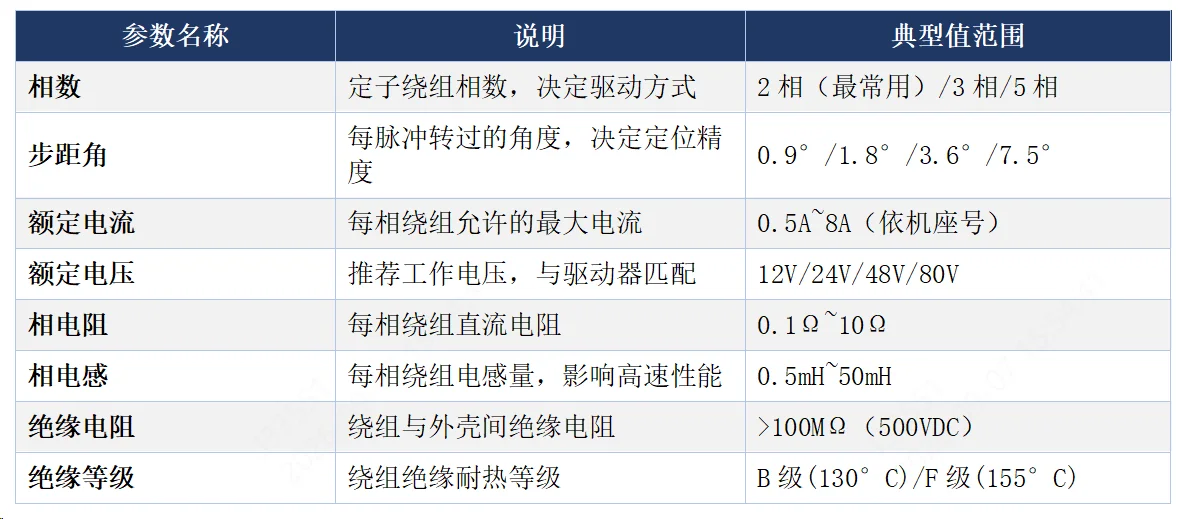 典型值范围
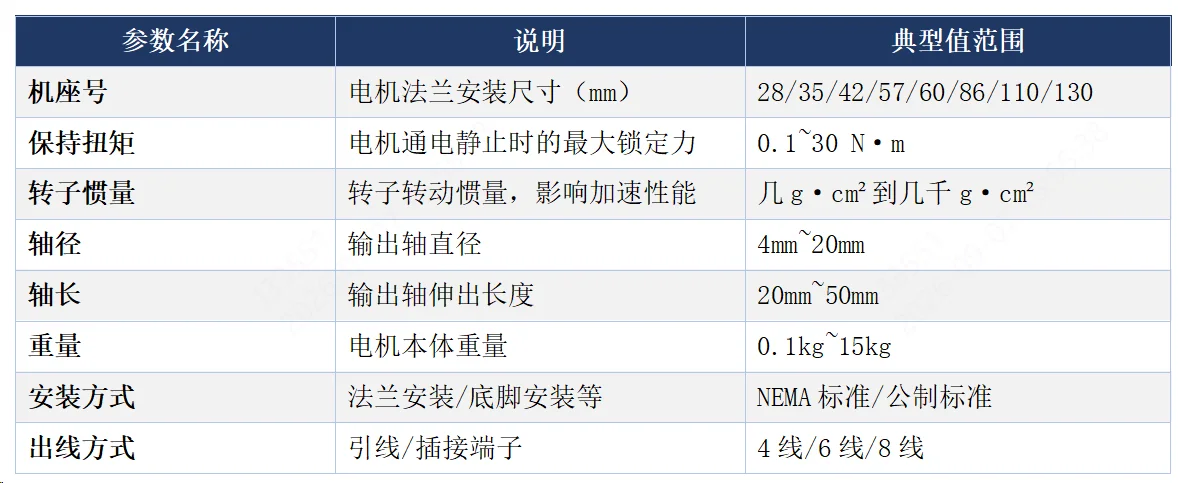
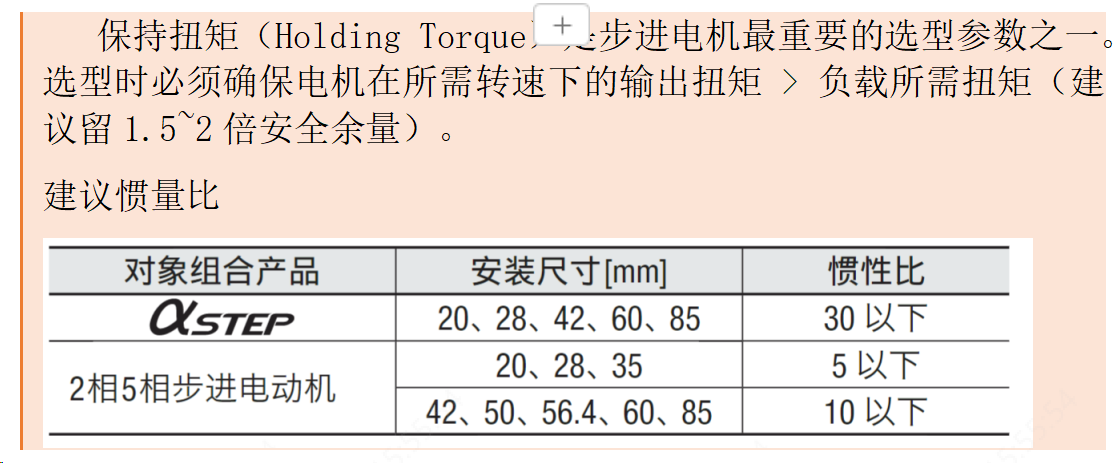
3.2 机械参数
3.3 环境参数
• 工作温度:通常为 -20°C ~ +50°C(标准型),特殊型号可达 -40°C ~ +80°C。
• 存储温度:-30°C ~ +70°C。
• 相对湿度:≤85%RH(无凝露),防水型可达IP65/IP67。
• 防护等级:IP40(标准型)/ IP65(防水型)。
• 振动等级:通常满足IEC 60034-14标准。
• 噪声水平:<45dB(低速时),高速时可能升至55dB以上。
四、计算选型步骤及案例
4.1 六步选型法
1. 确定负载特性:计算负载所需的扭矩和转速范围。
2. 确定运动曲线:明确加速时间、匀速时间、减速时间、定位精度要求。
3. 初步选择机座号:根据保持扭矩粗略选择电机规格。
4. 验证扭矩曲线:在驱动器 datasheet 的扭矩-频率曲线上验证可用扭矩是否满足要求。
5. 校核温升和惯性匹配:确保连续运行温升不超标,负载惯量比≤10(推荐≤5)。
6. 选择配套驱动器:根据电机电流和电压选择匹配驱动器,确定细分设置。
4.2 核心计算公式

五、步进电机使用场景
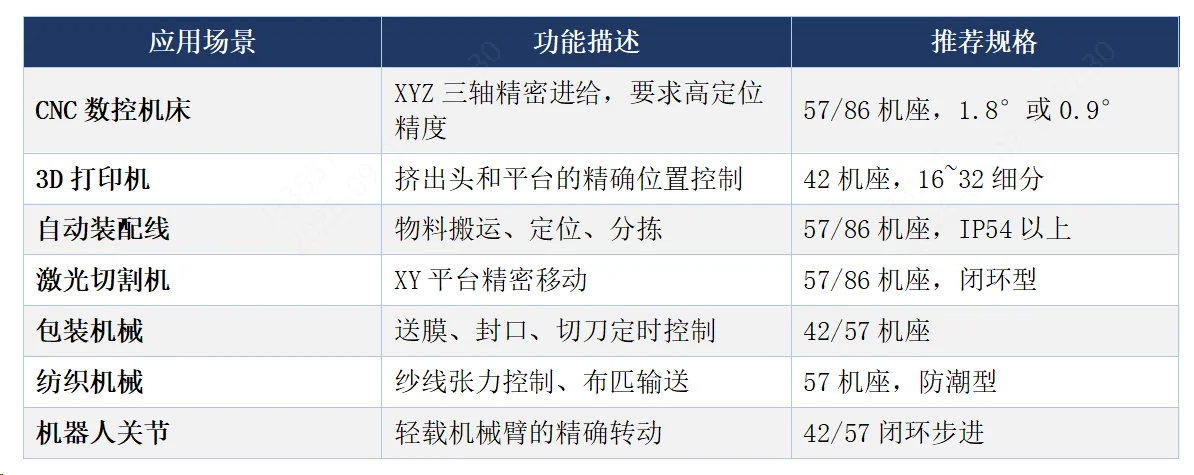
5.1 工业自动化领域
5.2 消费电子与办公设备
• 打印机/扫描仪:纸张进给、打印头定位(小型PM型或HB型)。
• 相机镜头对焦:精密焦距调节(微型步进电机)。
• 智能家电:空调风叶摆动、洗衣机滚筒定位。
• ATM机:钞票分捡与输送。
• 自动售货机:货道推送和找零机构。
5.3 医疗器械领域
• 输液泵:精确控制药液流速(微量步进泵)。
• CT/MRI扫描床:患者平台的精确定位移动。
• 手术机器人:微创手术的器械精确操控。
• 实验室自动化:样品移液、试管分拣。
• 牙科设备:牙钻角度调节、座椅位置控制。
医疗应用对步进电机的精度和可靠性要求极高,通常选用闭环步进或伺服步进混合方案,并要求通过相关医疗认证。
5.4 新兴应用领域
• 新能源:太阳能电池板自动跟踪系统(双轴步进驱动)。
• 智能家居:智能窗帘、智能门锁、电动天窗。
• 无人机云台:相机稳定平台的精确角度控制。
• VR/AR设备:力反馈装置中的位置传感驱动。
• 农业自动化:自动灌溉阀门、温室通风控制。
• 半导体设备:晶圆搬运、光刻对准(真空步进电机)。
六、步进电机使用注意事项
6.1 安装注意事项
1. 电机轴与负载轴对中:联轴器安装时需保证同轴度≤0.05mm,避免径向力。
2. 避免轴向和径向过载:步进电机轴承承载有限,重载场合需外加轴承支撑。
3. 安装面平整度:法兰安装面平面度≤0.02mm,防止电机变形影响性能。
4. 接线规范:使用屏蔽线,动力线与信号线分开走线,避免干扰。
5. 散热考虑:大功率步进电机需加装散热片或风扇,确保绕组温升≤80K。
6.2 运行注意事项
1. 避免长期堵转:虽然步进电机可短时堵转,但长期堵转会导致绕组过热损坏。
2. 控制启动频率:不可直接以最高频率启动,需采用加减速曲线(梯形或S形)。
3. 防止丢步:负载扭矩不可超过电机在该频率下的牵出扭矩,建议留2倍余量。
4. 电压匹配:驱动器供电电压应在推荐范围内,过高导致发热,过低限制高速性能。
5. 细分设置:合理选择细分倍数——细分越高精度越好但最高速度越低。
6. 监控温升:连续运行时监测电机表面温度,不应超过绝缘等级允许值。
七、常见异常及解决方案
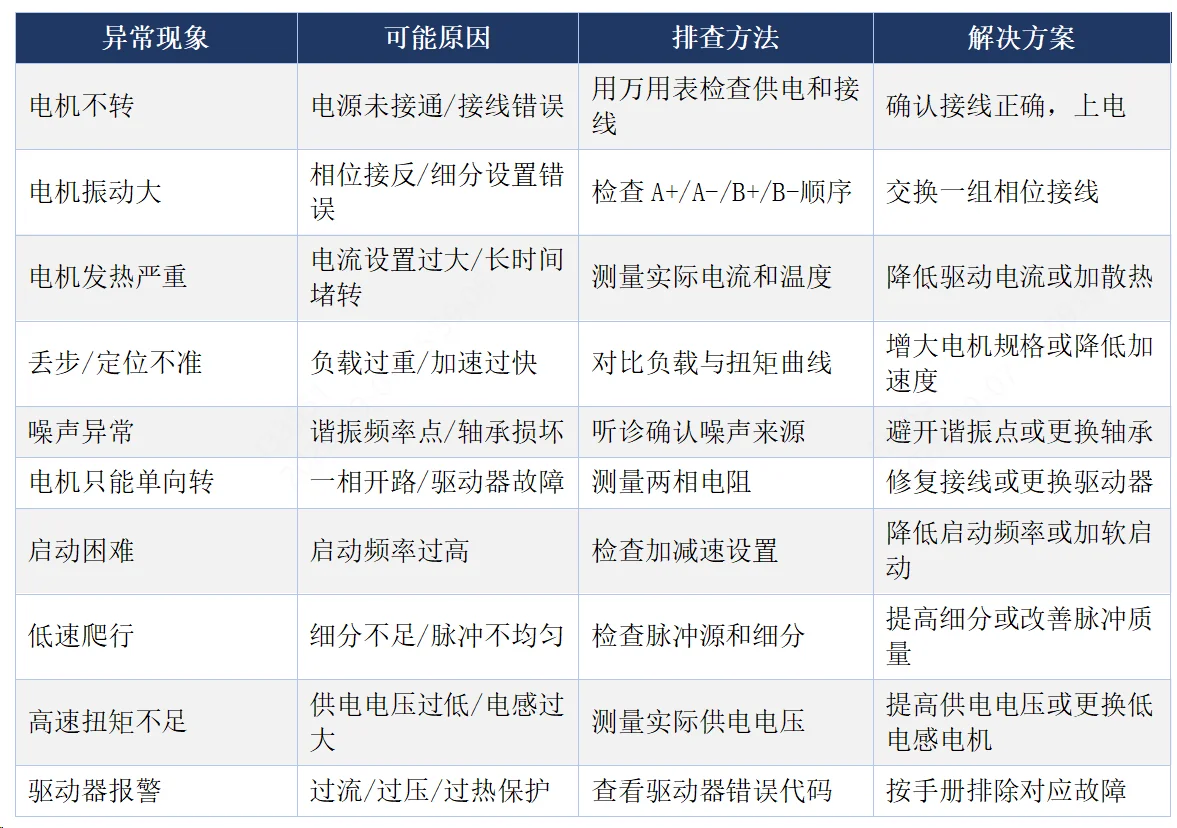
7.1 故障速查表
7.2 典型故障深度分析
7.2.1 故障一:步进电机频繁丢步
故障现象:电机运行一段时间后位置偏差越来越大,最终定位失败。
根本原因分析:
• 负载惯量过大,超出电机牵出扭矩曲线范围。
• 加速时间过短,电机在加速段就已失步。
• 电源电压偏低,高速时相电流无法及时建立。
• 机械传动有卡滞点(如丝杠弯曲、导轨不平行)。
系统解决方案:
1. 用示波器测量驱动器输出电流波形,确认是否失真。
2. 在扭矩-频率曲线上标出实际工作点,确认是否接近极限。
3. 增加减速比或更换更大机座号电机。
4. 优化加减速曲线(改用S形曲线)。
5. 检查并调整机械传动间隙和平行度。
7.2.2 故障二:电机振动和噪声过大
故障现象:电机在某一转速区间振动剧烈,伴随明显噪声。
根本原因分析:
• 工作频率接近电机固有谐振频率(通常在100~200pps区间)。
• 细分倍数过低,步距角大导致低频振动。
• 负载惯量与电机惯量不匹配(惯量比过大)。
系统解决方案:
1. 提高细分倍数至16或32,减小每步冲击。
2. 调整运行频率避开谐振区(软件滤波或频率跳跃)。
3. 加装阻尼器(机械减震器)吸收振动能量。
4. 改用闭环步进方案,实时补偿振动。
7.2.3 故障三:电机绕组烧毁
故障现象:电机冒烟或有烧焦气味,绕组开路或短路。
根本原因分析:
• 驱动器电流设置远超电机额定电流。
• 长时间堵转导致持续大电流发热。
• 环境温度过高或散热不良。
• 绕组绝缘老化(长期高温运行)。
系统解决方案:
1. 立即检查驱动器电流设定值,调整为电机额定电流的80%~100%。
2. 加装温度开关或PTC热敏电阻做过热保护。
3. 改善散热条件(加装风扇或散热片)。
4. 更换电机后,在系统中加入过流保护和温度监控。

发布信息
WD000864


林海听涛

文件
全部


暂无文件

正在加载更多评论...
评论