


开源文档
文件
浏览 109
收藏 2
点赞 1
分享
1、器件介绍
伺服电机简介
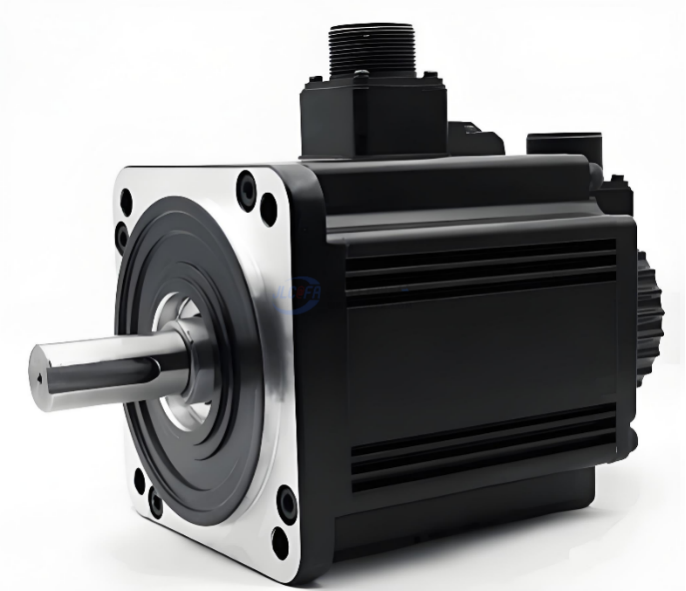
“伺服”一词源自英文“Servo”,本意是“服从、服务”,形象体现了其“精准响应指令、自动修正偏差”的核心特性。
伺服电机是一种能够精确控制位置、速度和转矩的特种电动机,核心依托闭环反馈控制系统,实时对比指令值与实际运行值,通过动态调整消除偏差,实现微米级定位精度,是自动化设备中“精准执行”的核心部件,广泛应用于对运动控制精度要求高的场景中。
伺服电机组成

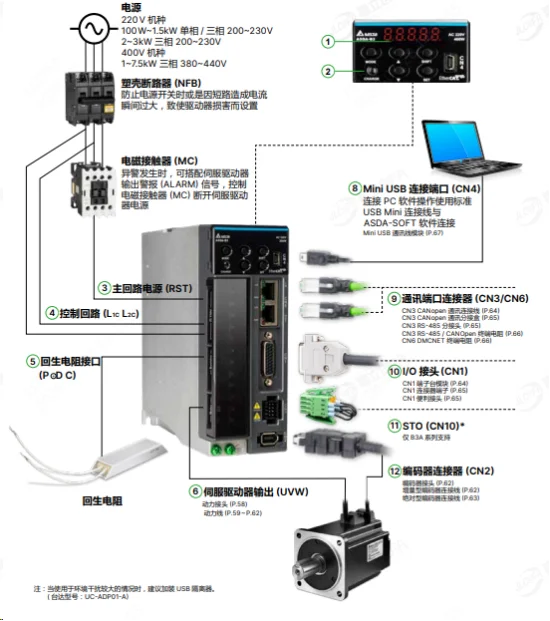
伺服电机并非单一器件,而是一套完整的闭环控制组件,核心由三大部分组成,各部分协同工作实现精准控制,缺一不可:
1. 伺服电机本体:核心动力输出部件,主流为永磁同步电机(交流伺服),部分场景使用直流无刷/有刷电机,负责将电能转化为机械能,输出转矩和转速。
2. 编码器(反馈装置):安装在电机轴端的“感知部件”,相当于电机的“眼睛”,实时检测电机的实际位置、转速和转向,将数据转换成电信号反馈给驱动器,常见分辨率有17bit、23bit等,分辨率越高,定位精度越优;
3. 驱动器:伺服系统的“大脑”,接收外部控制指令,对比编码器反馈的实际值与指令值,通过PID算法计算误差并动态调整输出电流,控制电机的运行状态,同时具备过载、过流、过热等保护功能,避免电机损坏。小功率电机驱动器是不带制动电阻的,驱动器上有外接制动电阻接口,若是外置制动电阻内部的制动电阻会失效。
4.编码线/动力线/刹车线:电机本体或驱动器连接线。传递信号和电流。
电机用途
伺服电机的核心价值的是“精准控制”,凡是需要精确控制位置、速度、转矩的场景,均能发挥其优势,覆盖高端制造、医疗、交通、科研等多个领域,核心应用场景可概括为:
1. 精密定位:如数控机床的主轴驱动、机器人关节运动、半导体设备的晶圆搬运,实现微米级甚至纳米级定位,确保加工和操作精度;
2. 速度控制:如包装机的输送轴、印刷机的滚筒驱动,保持恒定转速,避免速度波动影响产品质量;
3. 转矩控制:如机械手抓取、精密装配,精准控制输出转矩,避免力度过大损坏工件或力度不足无法完成作业;
4. 高频启停与换向:如高速分拣机、贴片机,实现每秒数十次的快速启停和换向,兼顾效率与精度,减少设备损耗。
伺服系统的组成
2、器件特点
超速特性
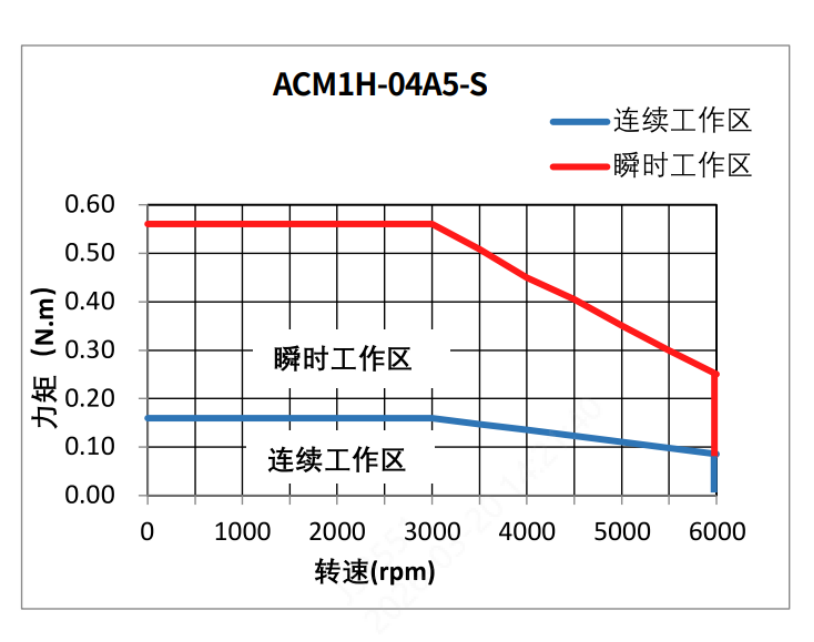
伺服电机可运行在额定转速2-3倍转速条件下,但超速会导致电机转矩衰减,如下图所示。
超速运行时仍能保持闭环控制,确保转速稳定、无丢步现象,避免因超速导致的精度偏差。超速运行仅适用于短时间工况,长期超速会导致电机温升过高、绝缘老化加速,甚至触发驱动器的超速保护,切断输出电源。
过载特性
过载特性是伺服电机的核心优势之一,指其在短时间内可输出比额定转矩更大的力矩,主流型号过载倍数可达1.5-3.5倍额定转矩,功率越小伺服电机过载能力越强。
该特性主要用于应对设备运行中的“瞬时负载峰值”,如机械手抓取工件时加速的瞬间、机床加工的切削冲击、传送带启动的加速负载等,无需为了应对瞬时峰值选用更大规格的电机,既节省设备成本,又能优化设备结构布局。
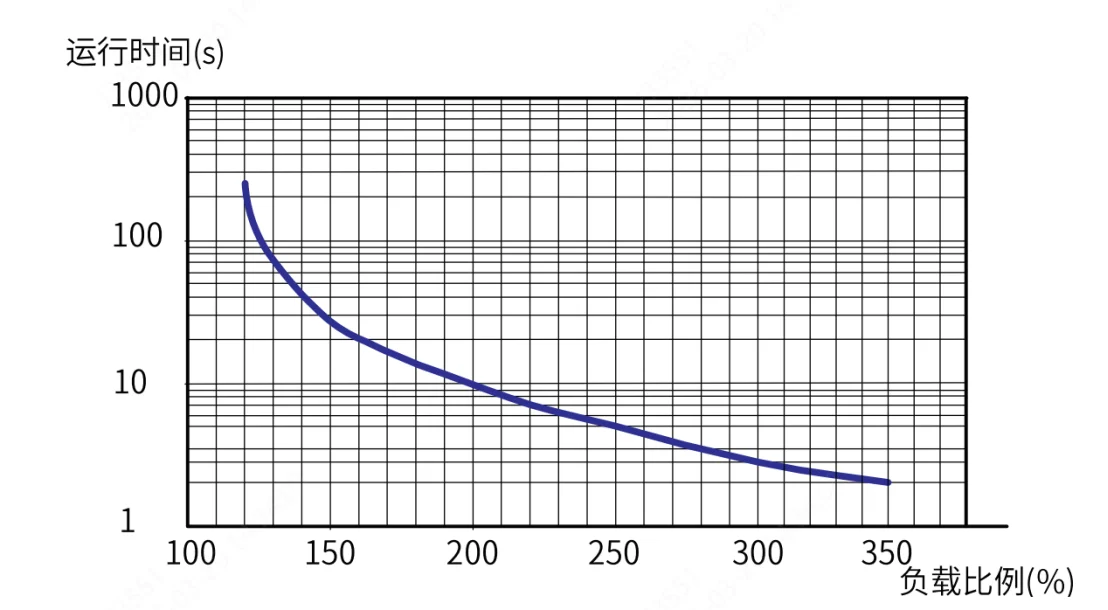
伺服电机并不能长期超负荷运行,若持续处于过载状态,驱动器会检测到电流异常、温度升高,触发报警并停机,也有的伺服电机因长时间过载发热导致驱动器线缆损坏,接头老化。
不同功率的伺服电机处于不同的过载率时,允许的运行时间是不同的如下图。需要合理设置加速时间避免伺服电机长时间过载烧坏电机或过载报警。
节能特性
伺服电机的节能特性主要源于其闭环控制模式和高效的电机结构,相比普通异步电机,节能效果显著,核心体现在三个方面:
一是按需输出动力,根据控制指令和负载变化,动态调整输出电流,无负载或轻负载时,电机转速降低、电流减小,避免“大马拉小车”的能源浪费;
二是电机本体采用高效铁芯和永磁材料,损耗小、效率高,主流伺服电机效率可达到国家一级能效标准,部分型号效率超过95%;
3、器件选型参数
额定功率
额定功率是伺服电机在额定转速、额定转矩下,长期稳定运行时所能输出的最大功率(单位:W或kW),是选型的核心基础参数,其影响点主要有:
1. 动力输出能力:额定功率决定了电机能驱动的负载大小,功率越大,可驱动的负载重量、克服的阻力越大;
2. 设备运行稳定性:若额定功率与负载需求匹配,电机可长期稳定运行,温升控制在合理范围;若功率选型过大,会造成能源浪费和成本增加;若功率不足,会导致电机长期过载、温升过高,缩短使用寿命;
3. 配套器件适配:额定功率决定了驱动器、电缆、断路器等配套器件的规格,需确保配套器件与电机功率匹配,避免因配套不当导致设备故障。
额定转速
额定转速是伺服电机在额定功率、额定转矩下,长期稳定运行的转速(单位:r/min),主流伺服电机额定转速为1500r/min、2000r/min、3000r/min。
额定转速参数影响点:
决定设备的运行效率,额定转速越高,设备的作业速度越快(如输送线、贴片机);
影响转矩输出,伺服电机在额定转速以下时,可输出额定转矩,属于恒转矩运行;超过额定转速后,转矩会随转速升高而减小,参照超速特性介绍。
3. 匹配传动机构,需根据滚珠丝杠、齿轮箱等传动部件的转速需求,选择对应额定转速的电机,确保传动比合理。
不足造成的影响:
1. 若额定转速不足,无法满足设备的正常作业速度需求,导致生产效率下降;
2. 为达到设备所需速度,电机需长期处于超速状态,会加速电机老化,增加能耗;
3.转速过低时伺服电机处于低频运动状态,精度波动会较大,一般100r/min 以下就属于低速运转。
最大转速
最大转速是伺服电机在短时间内可达到的最高转速,是电机超速能力的核心指标,通常为额定转速的1.5- 2.5倍,功率越大,惯量越大电机的最大转速就越小。
参数影响点:
1. 决定设备的极限作业速度,适用于需要快速定位、快速返程的场景(如高速分拣、精密机床快速移动);
2. 影响电机的动态响应速度,最大转速越高,电机的加速、减速响应越快,缩短设备启停时间;
3. 与编码器分辨率配合,影响定位精度,高转速配合高分辨率编码器,可实现高速下的精准定位。
不足造成的影响:
1. 无法满足设备的极限速度需求,导致作业周期延长,降低生产效率;
2. 电机无法实现快速加速、减速,动态响应变慢,影响设备的定位精度和同步性(如多轴联动设备);
3. 面对瞬时高速需求时,电机易出现失步、过载现象,损坏电机和传动部件。
额定转矩
额定转矩是伺服电机在额定转速、额定功率下,长期稳定运行时所能输出的转矩(单位:N·m),是衡量电机动力输出能力的核心指标,与额定功率、额定转速满足公式:额定功率(kW)= 额定转矩(N·m)× 额定转速(r/min)÷ 9550。
参数影响点:
1. 决定电机能克服的负载阻力,额定转矩越大,可驱动的负载越重、承受的切削力、摩擦力越大;
2. 影响设备的运行稳定性,额定转矩与负载转矩匹配时,电机运行平稳,无抖动、无过载;
3. 与过载转矩配合,决定电机应对瞬时负载的能力,额定转矩越大,过载转矩的绝对值越大,应对冲击负载的能力越强。
不足造成的影响:
1. 无法克服负载阻力,导致电机堵转、速度不达标、电机发热异常、报警等;
2. 电机长期处于过载状态,温升过高,烧毁绕组、损坏轴承,缩短使用寿命;
3. 转矩不足会导致设备运行抖动、转速波动,影响定位精度和产品质量(如精密加工、贴装)。
最大转矩
最大转矩(又称峰值转矩)是伺服电机在短时间内可输出的最大转矩,是电机过载能力的核心指标,通常为额定转矩的1.5-3.5倍。
参数影响点:
1. 决定电机应对瞬时冲击负载的能力,如机械手抓取工件、机床切削启动、设备急加速等场景,需依靠最大转矩克服瞬时阻力;
2. 影响设备的动态性能,最大转矩越大,电机的加速、减速能力越强,动态响应速度越快;
3. 避免因瞬时负载峰值导致电机失步、停机,确保设备连续稳定运行。
不足造成的影响:
1. 面对瞬时冲击负载时,无法提供足够的转矩,导致电机失步、设备停机,影响生产连续性;
2. 转矩不足设备加速、减速速度变慢,作业周期延长,达不到设计时序,降低生产效率;
3. 长期反复承受接近最大转矩的负载,会加速电机损耗,增加故障概率,甚至导致电机烧毁。
转子惯量
转子惯量是伺服电机转子的转动惯性,单位为10-4kg·m²、kg·cm²,kg·m²,反映了电机转子加速、减速的难易程度,是影响电机动态响应速度和定位精度的关键参数。若不需要启停精度、也不会急停急起、能接受启停瞬间的抖动可忽略惯量比。
建议:400W及以下—30;750W—20,1000W—15,2000W—10,3000及以上—5;电机初选时可按照10-15
参数影响点:
1. 动态响应速度,转子惯量越小,电机加速、减速越快,动态响应越灵敏,适用于频繁启停、高频换向的场景(如贴片机、分拣机);
2. 定位精度,转子惯量小,电机启停时的惯性冲击小,定位时的超调量小,更容易实现精准定位;
3. 惯量匹配,需与负载惯量(折算到电机轴端)匹配,不同功率电机允许惯量比不同,不同品牌电机允许惯量比也有差异,避免惯量不匹配导致系统振荡、失步。
不足造成的影响:
1. 转子惯量过大,电机加速、减速变慢,动态响应滞后,无法满足高频启停需求,作业效率下降;
2. 定位时超调量过大,定位精度降低,甚至出现振荡现象,影响设备运行稳定性;
3. 惯量不匹配,导致电机负载过大,出现失步、过载,缩短电机和传动部件的使用寿命。
是否带抱闸
抱闸(又称电磁制动器)或刹车是伺服电机的可选配件,本质是一种断电制动装置,通电时抱闸松开,电机正常运行;断电时抱闸抱紧,固定电机轴,防止电机转动,对于伺服电机可以频繁抱闸。
参数影响点:
1. 安全保护,主要用于垂直负载场景(如升降平台、机械手Z轴),防止断电时负载坠落,保障设备和人员安全;
2. 定位保持,断电后抱闸抱紧,可保持电机当前位置,避免因负载重力或外力导致位置偏移,适用于需要长期定位的场景;
3. 增加电机体积和成本,带抱闸的伺服电机体积略大,价格高于不带抱闸的型号,且需要额外提供抱闸电源。
不足造成的影响:
1. 垂直负载场景中,不带抱闸会导致断电时负载坠落,引发设备损坏、人员伤亡等安全事故;
2. 长期定位场景中,不带抱闸会导致位置偏移,影响设备精度,甚至无法完成作业;3. 若抱闸选型不当(如转矩不足),会导致抱闸失效,无法起到制动和定位作用,同样存在安全隐患。
绝对值或增量式区别
绝对值编码器和增量式编码器是伺服电机两种核心反馈装置,二者的核心区别在于反馈信号的类型和定位方式,具体区别如下:
1. 定位方式:绝对值编码器可实时反馈电机的绝对位置,断电后不会丢失位置信息,重启后无需重新回原点,可直接获取当前位置;增量式编码器仅反馈电机的相对位移(脉冲数),断电后位置信息丢失,重启后需重新回原点校准,才能获取准确位置;
2. 配件:绝对值式编码器大部分需要配电池给编码器供电,但也有电池编码器一体的不需要额外配电池的;绝对值式编码器若是没有电池也非电池一体的,作用和增量式就是一样的了。
3. 精度与成本:绝对值编码器的分辨率更高(通常17bit及以上),定位精度更优,但结构复杂、价格较高;增量式编码器分辨率较低,价格低廉,结构简单,适用于精度要求不高的场景;
4. 适用场景:绝对值编码器适用于需要高精度定位、断电后无需回原点的场景(如半导体设备、精密机床、机器人);增量式编码器适用于精度要求一般、可接受重启回原点的场景(如普通输送线、小型包装机)。
电机结构参数
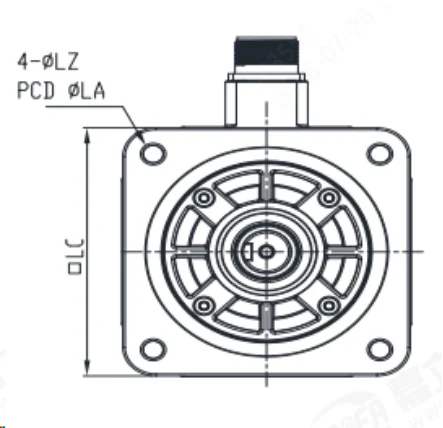
法兰直径:电机法兰直径一般不同品牌电机是一样的,但也有例情况,因此建议配配减速机时,不要完全根据法兰匹配而是根据,安装孔PCD、输出轴直径、凸圆直径。如图参数LC
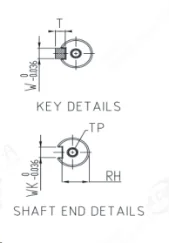
2.轴出方式:通俗点讲就是电机输出轴类型,带键槽或不带键槽
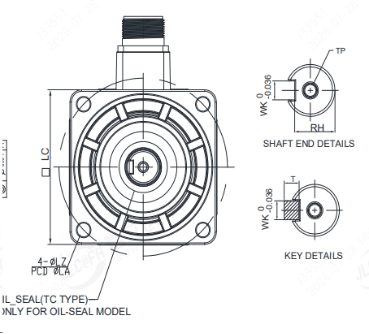
3.安装孔PCD:电机四个安装孔,组成的圆直径,一般用于匹配减速机
4.凸圆直径:电机输出端定位圆如图采纳数LB。
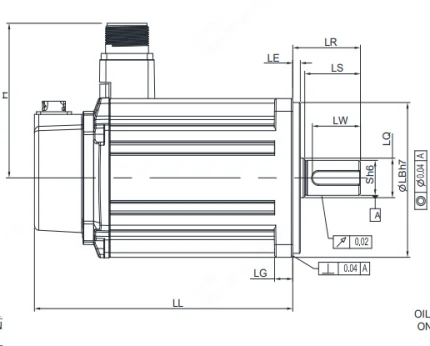
5.电机带不带油封
6.电机接线类型:导线型或连接器型。
电机电压电流
电压:伺服电机有高压伺服用于普通工厂由工厂供电220V,380V等,也有低压伺服用于AGV由电池供电的电机。
伺服电机并非只有交流伺服电机、也有直流伺服电机
通讯方式
通讯方式是核心中的核心,常见的有脉冲、EtherCAT这个一般电机都支持这个协议、Profinet简称PN 通讯目前只有西门子电机支持。
4、器件使用场景
伺服电机凭借精准控制、高效节能、动态响应快的优势,广泛应用于多个行业。
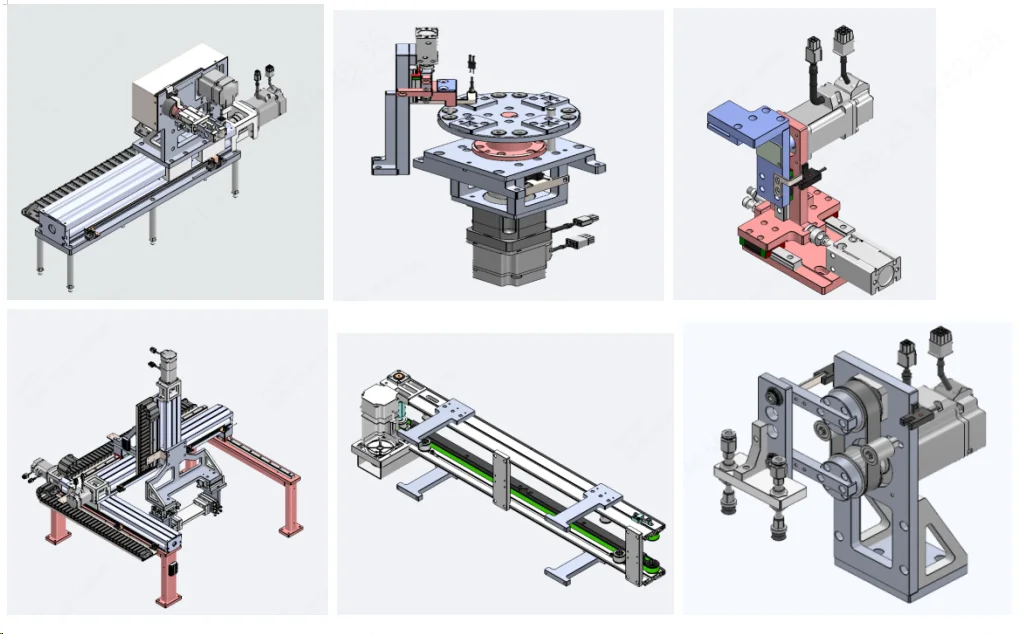
5、伺服电机补充事项
编码器位数匹配
伺服电机编码器位数,必须与驱动器控制位数保持一致,驱动器编码器位数可大于电机,反过来就不行了。
电气与驱动器匹配
电机选什么,电气都能配驱动器。只是有些牵扯通讯 和编程的问题,需要提前沟通与整机设计保持一致。不能随心所欲选。增量式、绝对值式通讯方式等。
调试问题
伺服电机对调试依赖性很强,常出现的问题如下
伺服电机啸叫调低位置增益参数
使能后振荡,调大惯量比
运行中振荡,调小刚性值
启动时振动,调三环滤波
低频抖动,加 速度反馈滤波
高速抖动,开陷波 降增益

发布信息
WD000856


林海听涛

文件
全部


暂无文件

正在加载更多评论...
评论